Transporteur de type CleanLine (FCL) |
  
|
Transporteur de type CleanLine (FCL) |
|
Pour afficher les télécommandes de tous les transporteurs, cliquer sur l'icône  .
La télécommande des transporteurs de type CleanLine est représentée comme suit:
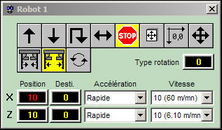
La position X correspond à la position horizontale du transporteur. La position Y correspond à sa position verticale. La valeur de la position horizontale est affichée en rouge si le transporteur n'est pas centré sur la position. Elle est affichée en vert lorsque le transporteur se trouve au centre de la position (+/- le paramètre Dx Error)
Bouton |
Fonction |
|---|---|
|
Monter sur une position. Lorsque l'on clique sur cette icône, le bouton clignote en jaune et la couleur de fond de l'image de la machine s'affiche en jaune. Il faut ensuite cliquer à l'intérieur d'une position pour sélectionner sur quelle position le transporteur doit effectuer la montée. Pour annuler la commande, cliquer encore une fois sur l'icône ou attendre 10 secondes. |
|
Descendre dans une position. Lorsque l'on clique sur cette icône, le bouton clignote en jaune et la couleur de fond de l'image de la machine s'affiche en jaune. Il faut ensuite cliquer à l'intérieur d'une position pour sélectionner sur quelle position le transporteur doit effectuer la descente. Pour annuler la commande, cliquer encore une fois sur l'icône ou attendre 10 secondes. |
|
Monter sur une position et descendre dans une autre. Lorsque l'on clique sur cette icône, le bouton clignote en jaune et la couleur de fond de la machine s'affiche en jaune. Il faut ensuite cliquer à l'intérieur de la position dans laquelle vous voulez prendre la charge. Le fond de l'image de la machine s'affiche en vert. Cliquez à l'intérieur de la position dans laquelle la charge sera déposée. Pour annuler la commande, cliquer encore une fois sur l'icône ou attendre 10 secondes. |
|
Déplacement horizontal. Lorsque l'on clique sur cette icône, le bouton clignote en jaune. La couleur de fond de l'image de la machine s'affiche en jaune. Il faut ensuite cliquer à l'intérieur de la position à laquelle le transporteur doit se déplacer. Pour annuler la commande, cliquer encore une fois sur l'icône ou attendre 10 secondes. |
|
Arrêt du mouvement/mode automatique. Lorsque l'on clique sur cette icône, une commande d'arrêt des mouvements est envoyée au transporteur. Le buffer de mouvement est alors effacé. Cette icône est également utilisée pour passer en mode automatique lors que le transporteur fonctionne en mode joystick. |
|
Mode joystick. Lorsque l'on clique sur cette icône, le transporteur passe en mode de fonctionnement avec joystick. Il faut alors utiliser la télécommande manuelle pour pouvoir déplacer le transporteur. |
|
Origine. Lorsque l'on clique sur cette icône, le transporteur effectue une origine verticale puis une origine horizontale. Au démarrage de l'installation, cette icône clignote en rouge ce qui veut dire qu'il est obligatoire d'effectuer une origine. |
|
Déplacement à une position absolue. Lorsque l'on clique sur cette icône, une boîte de sélection de destination s'affiche |
|
Fermeture des pinces. Lorsque l'on clique sur cette icône, le système de pinçage est refermé. Si les pinces sont fermées, l'icône est affichée en jaune sinon elle est affichée en gris. |
|
Ouverture des pinces. Lorsque l'on clique sur cette icône, le système de pinçage est ouvert. Si les pinces sont ouvertes, l'icône est affichée en jaune sinon elle est affichée en gris. L'ouverture est autorisée seulement sur les positions où cette fonction est possible. |
|
Rotation. Lorsque l'on clique sur cette icône, un clavier permettant l'introduction du type de rotation s'affiche. Sélectionner un numéro pour démarrer la rotation. Lorsque la rotation est active, l'icône est affichée en jaune. Le champ "Type de rotation" indique le type de rotation actuellement exécuté. |
La définition des types de rotation est affichée lorsque l'on sélectionne le menu { Edition ¦ Type rotation }.
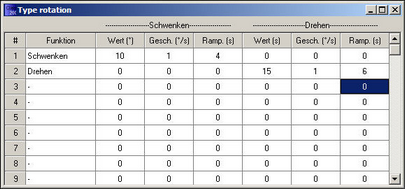
Il est possible de définir 2 type de mouvements:
1) Rotation: le système tourne pendant x secondes dans un sens à la vitesse indiquée puis inverse le mouvement et ainsi de suite.
2) Agitation: le système tourne de x degré dans un send puis de x degré dans l'autre sens et ainsi de suite.


 permettant le déplacement à une position absolue en X et en Y.


